
Специализированные сценарии видеоаналитики на ЕВРАЗ НТМК: разлив металла, кантователи, роботы, погрузка вагонов, погрузчики и состояние рабочих мест. Контроль с учётом движения оборудования и хода производственной операции.
Для ЕВРАЗ НТМК размечены и настроены специализированные сценарии видеоаналитики, которые связывают положение человека с ходом производственной операции: разливом металла, перемещением заготовок, работой кантователей, погрузчиков и станков. Контроль учитывает движение оборудования, его состояние и длительность наблюдаемой ситуации.
Задача: учитывать, что происходит на участке
В металлургическом цехе опасность меняется вместе с технологическим процессом. Зона становится опасной при подъёме груза, движении установки или открытии неограждённого проёма. Требования к экипировке зависят от выполняемой операции, а переполненная тара может находиться на месте некоторое время до её опорожнения.
Для таких условий нужны сценарии, которые объединяют распознавание объектов, анализ движения, геометрию зон и временные правила. В проекте НТМК эта логика адаптирована к конкретным механизмам и рабочим участкам.
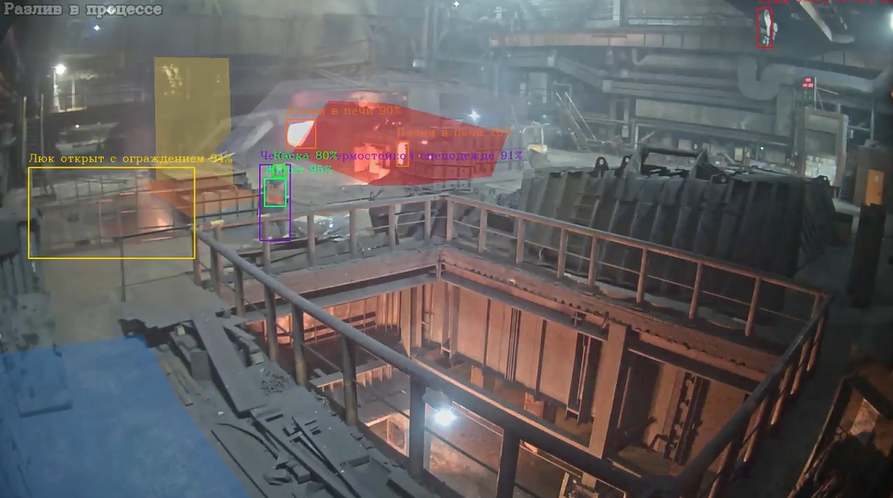
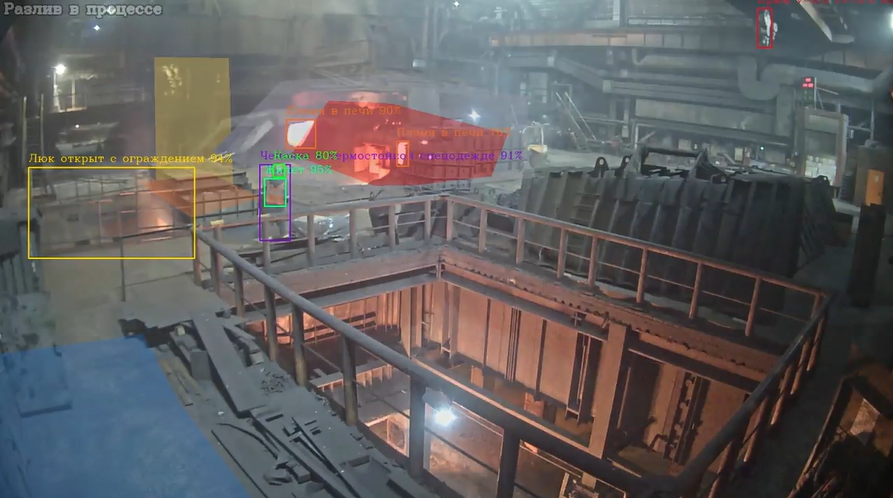
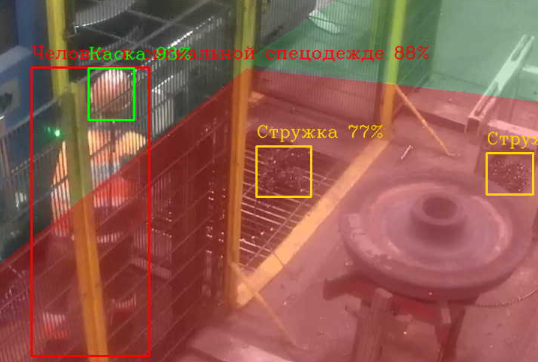
Цветные рамки и зоны показывают работу алгоритмов на производственных кадрах. Проценты рядом с объектами обозначают уверенность отдельной детекции, а не точность системы в целом.
Решение: сценарии, связанные с состоянием оборудования
Разлив металла и горячие заготовки
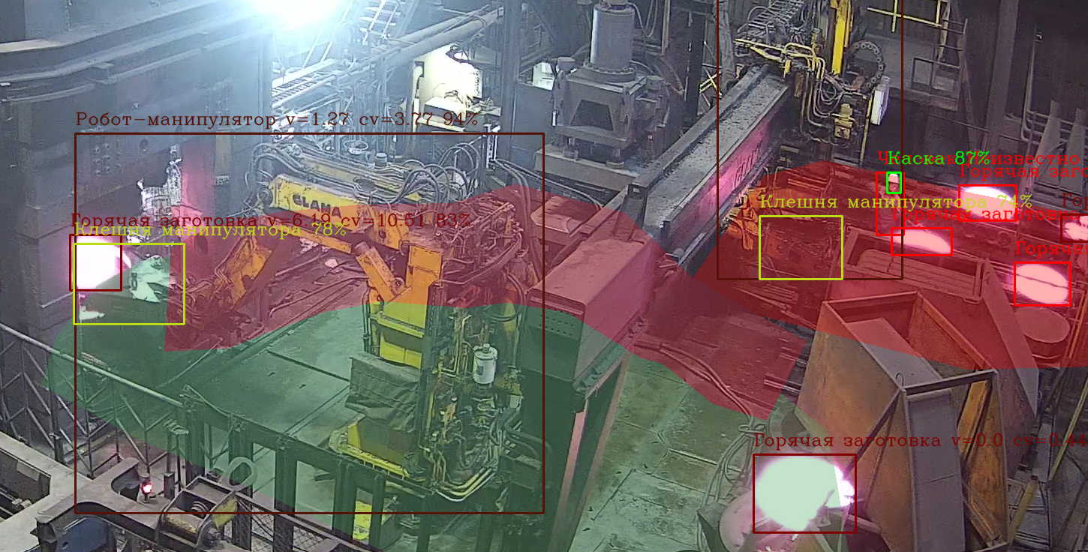
Отсутствие термостойкой куртки или подшлемника проверяется во время разлива. Для робота, перемещающего горячую заготовку, учитываются положение клешни, удерживаемая деталь и её движение. Манипуляционная установка контролируется отдельным сценарием.
Подвешенные грузы и погрузка вагонов
Для погрузочно-разгрузочных работ предусмотрены разные режимы: опасная зона при работе грузозахватного оборудования, полоса непосредственно под движущимся грузом и зона вагона под погрузкой. Под поднятым ковшом зона рассчитывается с учётом геометрии камеры и проекции на пол.
Кантователи, барабаны и станки
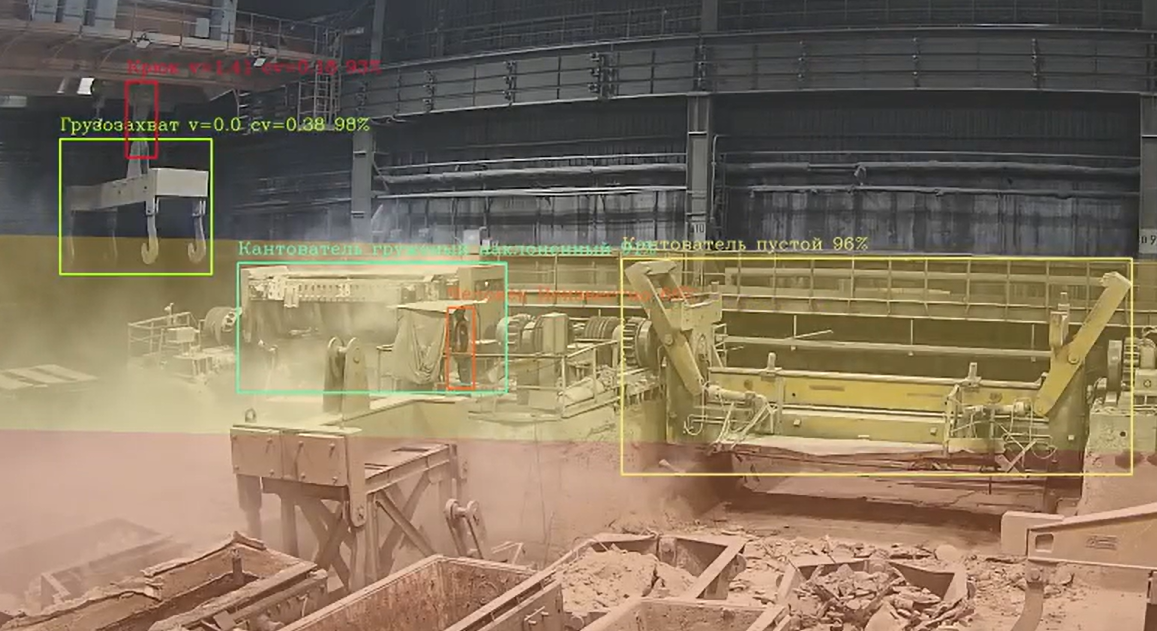
Опасная зона активируется по переходу кантователя в наклонённое состояние, подъёму его зубцов или вращению барабана. На станке проверяется сочетание снятого ограждения и вращения колеса. Для ряда механизмов опасность сохраняется заданное время после остановки.
Железнодорожные пути и погрузчики
Контроль сигнальных башмаков учитывает закрытые ворота, отсутствие подвижного состава и наблюдение каждой размеченной зоны во времени. Для движущегося погрузчика строится сектор по ходу движения; задний сектор включается настройкой.
Открытые проёмы и зоны подъёмников
Сценарий открытого проёма связывает состояние люка или ограждения с положением человека. В подъёмнике с шарами анализируется положение обеих кистей, а нахождение тела в зоне при красном сигнале лампы проверяется отдельным правилом.
Состояние рабочих мест
Контролируются переполнение тары, захламление, стопки более шести колёс и присутствие человека в зоне стружки. События формируются по истории наблюдений: учитываются продолжительность ситуации, устойчивость распознавания и условия завершения события.
Как учитываются особенности участка
Для каждой камеры задаются необходимые зоны, линии и параметры сценария. Геометрия помогает отличать человека рядом с механизмом от человека внутри опасной области. Временные условия позволяют учитывать развитие операции: начало движения, подтверждённый подъём, остановку или устойчивое переполнение тары.
Сценарии различаются и способом наблюдения. Контроль кистей использует оценку позы человека. Вращение барабана определяется по перемещению точек изображения относительно его оси. Для зоны под ковшом требуется калибровка камеры, а для погрузчика — настройка размеров и формы динамического сектора.
Отдельный контур контролирует пригодность видео для анализа: перекрытие кадра, ухудшение качества, сдвиг камеры и статичное изображение. Это позволяет выявлять ситуации, в которых изменились условия наблюдения за производственным участком.
Результат работы
Для НТМК размечены и настроены специализированные сценарии контроля СИЗ, опасных зон, работы оборудования и состояния рабочих мест. В них учтены условия конкретных операций: разлив металла, перемещение и подъём грузов, движение механизмов, наличие ограждений и длительность наблюдаемого состояния.
Проект показывает, как промышленная видеоаналитика объединяет распознавание людей и оборудования с прикладными правилами производственной безопасности. Настройки и условия применения приведены в техническом описании детекторов ЕВРАЗ.
Подробное описание контролируемых сценариев
Технологические операции и СИЗ
- Термостойкая куртка и подшлемник. Нарушение формируется при отсутствии требуемой экипировки во время разлива металла.
- Открытый люк без ограждения. Распознаётся сочетание открытого люка и отсутствующего ограждения; открытый ограждённый люк учитывается как другое состояние.
- Человек возле открытого проёма. Зона становится опасной, когда в ней определяется неограждённый проём или открытый люк. Затем проверяется положение человека в полигоне.
Грузоподъёмные операции
- Погрузочно-разгрузочные работы. Общий режим связывает активность зоны с присутствием крюка, грузозахвата или магнита и выдержкой после их исчезновения.
- Полоса под движущимся грузом. При включённом режиме и заданной направляющей контролируется полоса под движущимся грузозахватом или магнитом. Проверяется попадание опорной точки человека в эту полосу.
- Вагон под погрузкой. Отдельный режим использует линию высоты груза, наличие вагона в выделенной зоне и положение подвешенного груза относительно этой линии.
- Человек под поднятым ковшом. Рассчитывается круговая зона на полу и её проекция в изображение. Параметры выбираются для конкретной камеры, её положения и геометрии участка.
- Движущаяся заготовка или грузозахват. Опасность активируется во время движения объекта в зоне и может сохраняться заданное время после его остановки.
Движущиеся механизмы
- Подъём зубцов кантователя. Подтверждается переход зубцов из опущенного в поднятое состояние. Если задана зона печи, дополнительно проверяется наличие огня в ней.
- Опрокидывание кантователя. Каждая зона связывается с соответствующим кантователем. Начало опасности определяется переходом из устойчивого ненаклонённого состояния в наклонённое; длительное пребывание в наклонённом положении само по себе не создаёт новый переход.
- Перемещение горячей заготовки роботом. Контролируются пары зон клешни и опасной области, движение детали и её связь с клешнёй. Сценарий может учитывать несколько таких пар.
- Движение манипуляционной установки. Активность опасной зоны определяется движением самой установки; для людей действуют отдельные условия видимости и положения относительно оборудования.
- Вращение барабана. Задаются область барабана, опасная зона и при необходимости ось. Движение точек изображения поперёк оси подтверждает вращение; после остановки действует настроенная выдержка.
- Вращающееся колесо станка без ограждения. Совместно проверяются отсутствие ограждения, признаки вращения и устойчивость этих состояний. Перекрытие области людьми и грузозахват над колесом учитываются в логике анализа.
Подъёмники, пути и транспорт
- Кисти в зоне подъёмника с шарами. При наличии шаров анализируется непрерывное пребывание обеих кистей в зоне. Для этого включается распознавание ключевых точек позы.
- Человек в зоне при красном сигнале. Отдельное правило проверяет положение тела в заданной области при включённой красной лампе.
- Отсутствие сигнальных башмаков. После закрытия ворот и при отсутствии подвижного состава запускается отсчёт. Затем в каждой заданной зоне оценивается доля кадров, в которых виден башмак. Появление состава и потеря необходимых наблюдений сбрасывают цикл проверки.
- Динамическая зона погрузчика. Передний сектор формируется по направлению движения. При включённой соответствующей настройке добавляется задний сектор; размеры выбираются с учётом изображения погрузчика и перспективы.
Состояние рабочих мест
- Переполнение тары. Распознаются переполненная и незаполненная тара. Событие зависит от того, как долго сохраняется переполнение, и от доли подтверждающих наблюдений.
- Захламление. Объекты сопоставляются между кадрами, для каждого накапливается история состояния. Учитываются время появления события, его завершение и подавление повторов.
- Стопка более шести колёс. Контролируется превышение числа колёс и длительность сохранения такой стопки.
- Человек в зоне стружки. Для текущей конфигурации используются размеченные статичные полигоны. Проверяются пересечение человека с зоной, длительность наблюдения и доля кадров с нарушением.
Дополнительные сценарии НТМК
Конфигурация НТМК также предусматривает следующие сценарии, состав и настройки которых выбираются для конкретного участка:
- Человек перед движущимся железнодорожным составом. Вдоль рельсов перед крайним движущимся вагоном или тележкой строится опасная полоса. В описанной конфигурации её длина составляет 5 м; для камеры задаётся масштаб перевода этой длины в пиксели.
- Стропальные работы без жилета. В течение сессии работы крюка накапливаются наблюдения людей с жилетом и без него. Событие формируется по заданным условиям сессии и числу подтверждающих наблюдений.
- Человек на жёлобе. Для обычного сценария анализируются положение человека и ключевые точки позы; для участка разливки предусмотрена отдельная логика с учётом связанных камер.
- Заправка носка без поворотной площадки. Проверяются положение человека в рабочей зоне, его пересечение с ковшом и длительность отсутствия человека на поворотной площадке.
- Страховка при высотных работах и на лестнице. В зоне высотных работ контролируется соединение со страховочной системой, а в зоне лестницы — её наличие. Учитываются видимость человека и история наблюдений.
- Другие специализированные проверки. В конфигурации перечислены зоны горячих заготовок и металла на рельсах, перемещение с разожжённым факелом и отсутствие ограждения железнодорожных путей.
Качество видеонаблюдения
Контролируются перекрытие кадра, устойчивое ухудшение качества изображения, сдвиг камеры и статичность видеопотока. Пороги и интервалы проверки задаются отдельно от производственных сценариев.
Параметры, единицы измерения, необходимые зоны и ограничения описаны в техническом руководстве для конфигурации evraz-siz 1.1.7. Их подбирают по ракурсу камеры и процессу на участке.
