BOX 3.2 / BOX 5.0
События и решения: журнал, классификация и правила
Как читать событие, принимать решение, проверять историю и различать детекцию, правило обработки и подтверждение оператора.
Подробные инструкции
На этой странице
Детекция, событие и нарушение
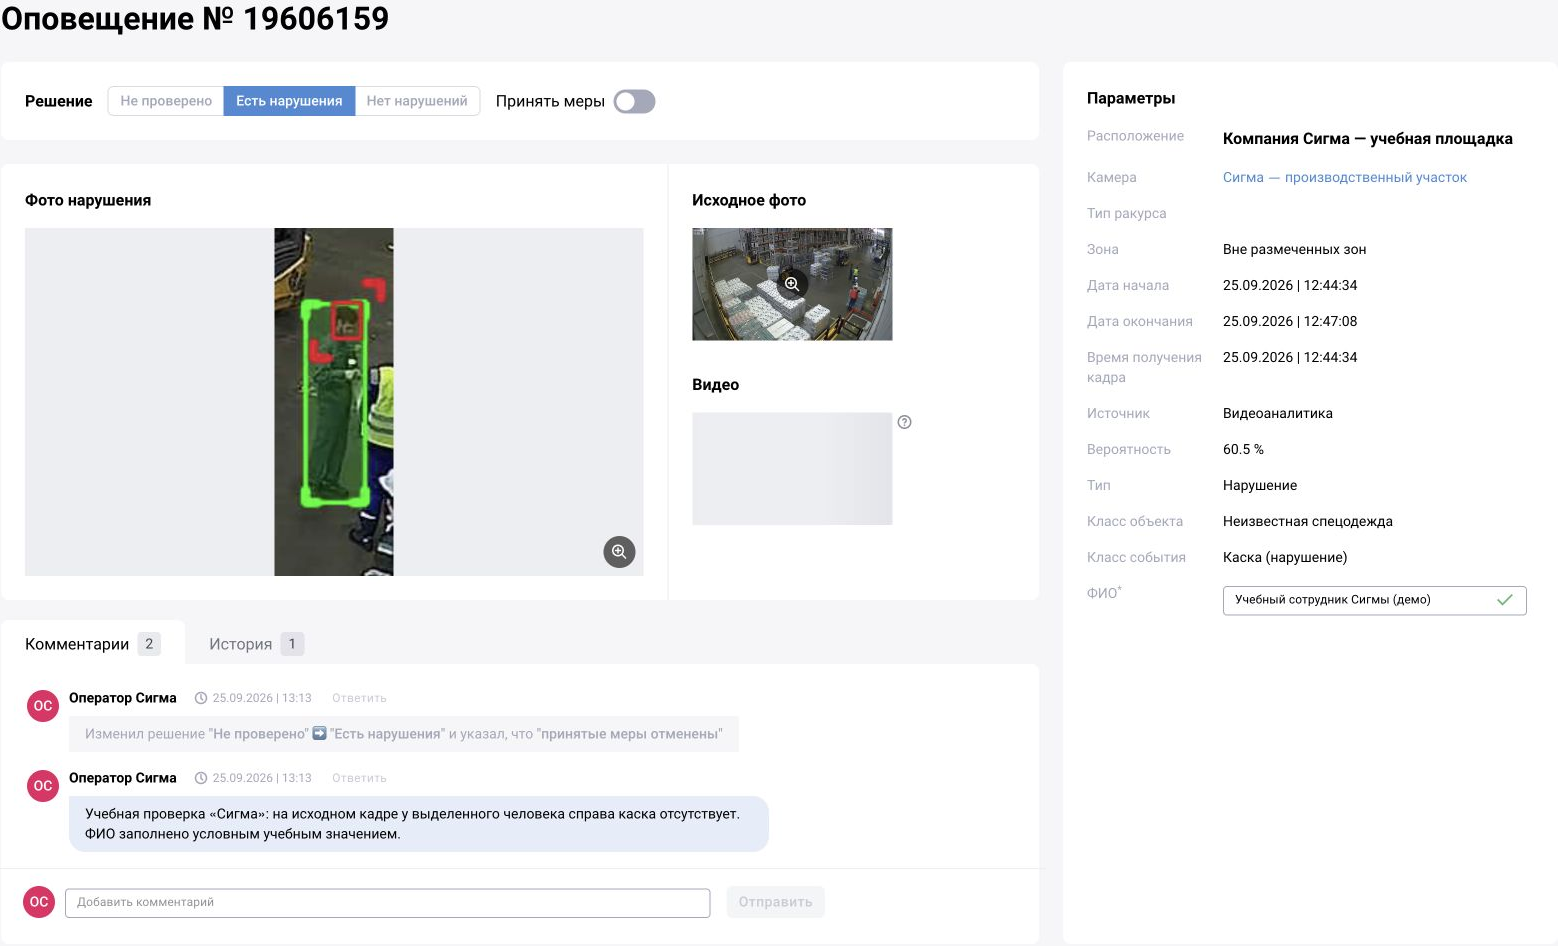
Детекция описывает найденный объект или признак. Правило обработки или сценарий определяет, нужно ли создать событие и какого типа. Карточка типа «нарушение» ещё не означает, что оператор подтвердил нарушение.
Различайте категорию, уверенность модели, статус проверки, расширенный статус и отметку о принятых мерах. Эти поля отвечают на разные вопросы и не заменяют друг друга.
Найдите и разберите карточку
Откройте нужный журнал и задайте период, камеру или объект, тип и статус. Откройте карточку, сопоставьте источник, время, зону и категорию. Увеличьте исходный кадр; при необходимости просмотрите доступный фрагмент видео.
Заполните обязательные поля, выберите решение и оставьте комментарий с наблюдаемыми признаками. После сохранения повторно откройте карточку и историю. Отметку о принятых мерах устанавливают после соответствующего действия по регламенту.
Матрица решений и правила обработки
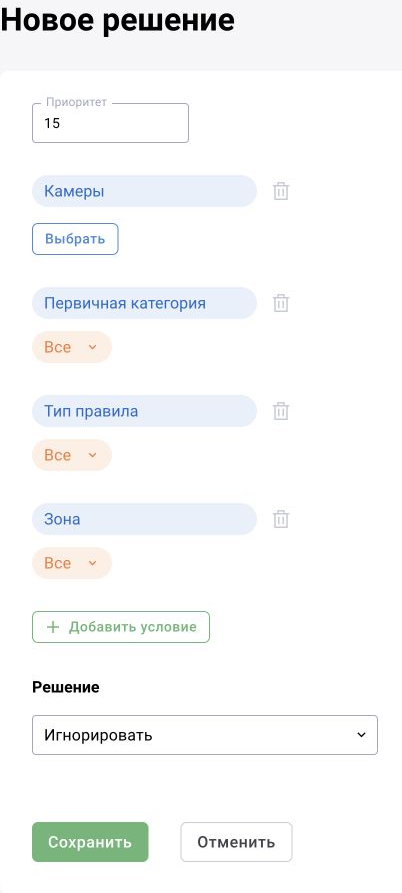
В поставках с матрицей решений откройте список правил и найдите применимое по объекту, камере и категориям. Проверьте приоритет, зоны, время действия и результат: зарегистрировать или пропустить.
Перед изменением запишите исходные значения. Измените одно условие и проверьте подходящий и неподходящий эпизоды. Временной фильтр правила не является автоматически таймером непрерывного нарушения.
В BOX 5.0 часть логики может быть реализована блоками сценария. Проверьте, на каком этапе фильтруется результат и создаётся событие, чтобы не применять одно условие дважды.
Проверка оператором и LLM
Для автоматической верификации настройте тип промпта, входное изображение и правила применения ответа. Ошибка обработки и ответ «неразличимо» не должны превращаться в подтверждение по умолчанию.
В истории должно быть понятно, откуда получено решение. Дополнительный контекст, например марка автомобиля, решает другую задачу и не должен случайно менять статус события.